مدل هوش مصنوعی فیزیکی که کارشناسان را به وجد آورده، ارزش Eka را به ۱.۴۵ میلیارد دلار رسانده است
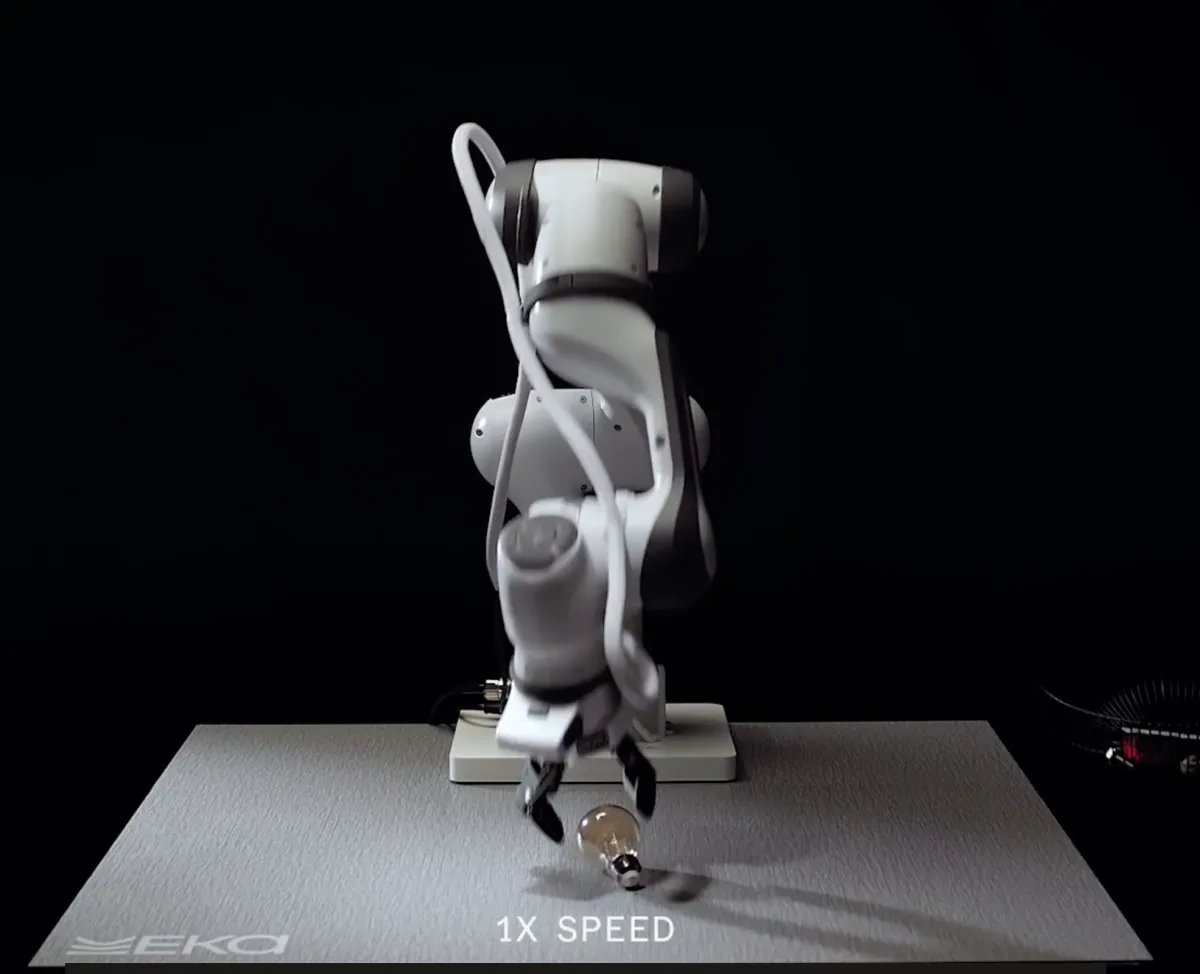
Eka Robotics شاید نخستین بازوی رباتیکی باشد که واقعاً در برداشتن طیف گستردهای از اشیا مهارت دارد. حرکات این بازو آنقدر روان و انسانوار است که صنعت را شگفتزده کرده است.
رباتها هنوز در برداشتن اشیا چندان مهارت ندارند؛ این در حالی است که میلیاردها دلار روی آنها سرمایهگذاری شده و ویدئوهای بیشماری به مدلهای یادگیری عمیق خورانده شده است.
اما به لطف معماریای برای دستکاری اشیا که Eka Robotics ساخته، این وضعیت شاید بهزودی تغییر کند. این معماری شامل یک گریپر حساس به نیرو و نوع تازهای از مدل یادگیری عمیق است. این استارتاپ را Pulkit Agrawal، استاد MIT، و Tuomas Haarnoja، پژوهشگر سابق Google DeepMind، تأسیس کردهاند. شرکت بهتازگی دور سرمایهگذاری سری A به ارزش ۱۵۰ میلیون دلار را به پایان رسانده است؛ دوری که با رهبری صندوقهای سرمایهگذاری a16z و F-Prime، ارزش شرکت را پس از سرمایهگذاری به ۱.۴۵ میلیارد دلار میرساند.
Raghu Raguram، شریک عمومی a16z که در رهبری این دور سرمایهگذاری نقش داشت، به TechCrunch گفت: «این رباتها در برخی وظایف از هماکنون عملکردی فراتر از توان انسان دارند و فکر میکنیم طی چند ماه آینده، در بسیاری از وظایف پیچیده دستکاری اشیا نیز به عملکردی فراتر از توان انسان برسند.»
در دورانی که نمایشهای رباتیک بیپایان شدهاند، تواناییهای Eka سازندگان باتجربه ربات را شگفتزده کرده است.
Kris Hauser، استاد دانشگاه ایلینوی در اربانا-شمپین، گفت این ربات در مقایسه با دیگر نمایشهای رباتیکی که اخیراً دیده بود، «عامل شگفتی» داشت. Hauser گفت ربات Eka «میتوانست بدون آموزش دوباره، خود را با تعداد زیادی از اشیای متفاوت سازگار کند» و افزود که جنبهای از «انسانوار بودن» هم در آن دیده میشد: «انسانوار بودنی ترسناک؛ چون اگر بار اول شکست میخورد، بارها و بارها تلاش میکرد.»
رباتیکدان دیگری که بهدلیل فعالیت در یک آزمایشگاه پیشرو خواست نامش فاش نشود، به TechCrunch گفت تماشای ربات Eka در حال کار، تجربهای عاطفی بود؛ تجربهای مشابه زمانی که رباتها پنج تا ده سال پیش برای نخستین بار توانستند با اطمینان روی پاهایشان حرکت کنند. خودتان ببینید:
نکته چشمگیر این نمایش چیست؟ نرمی و سرعت حرکت ربات. این ربات میتواند در یک ساعت حدود ۱٬۵۰۰ شیء با وزن حداکثر یک کیلوگرم را بردارد؛ در حالی که یک انسان در همین مدت حدود ۶۰۰ شیء برمیدارد. Eka میگوید ربات در بیش از ۹۵ درصد مواقع اشیا را با اطمینان برمیدارد. بازوی ربات هم آنقدر قدرت دارد که هنگام حرکت با این سرعت به خودش آسیب بزند. از نظر ناظری که در آزمایشگاه پیشرو حضور داشت، این نشان میدهد که «آنها به الگوریتمشان اعتماد زیادی دارند و مطمئناند ربات را خراب نمیکند. کنجکاوم بدانم در این مسیر چند ربات را از کار انداختهاند؟»
وقتی این رباتیکدانِ آزمایشگاه پیشرو با ربات Eka روبهرو شد، تمشکی به آن داد؛ ظاهراً تمشک از اقلام محبوب آزمایشهای این آزمایشگاه است. او به TechCrunch گفت: «تجربه دیدن رباتی بزرگ و سنگین که با شتاب بهسمت بازویم میآید و درست بهموقع سرعتش را کم میکند و خیلی آرام به من دست میزند، حسی است که همین حالا هم آن را در بدنم دارم.»
این تواناییها حاصل شیوه ساخت مدل پایه است. بهجای مدل vision-language-action ــ که برای درک رابطه میان زبان، ورودیهای بصری و کنشها آموزش میبیند ــ اینجا از الگوی vision-force-action استفاده شده که بر رابطه میان زبان، ورودیهای نیرو و کنشها تمرکز دارد. منتقدان مسیر فعلی مدلهای رباتیک مبتنی بر هوش مصنوعی مولد، از جمله Rodney Brooks، میگویند این مدلها بدون تلاشی برای بازنمایی نیرو و لامسه شکست خواهند خورد؛ نتایج Eka نشان میدهد که این منتقدان بیراه نمیگویند.
Agrawal، همبنیانگذار Eka، به TechCrunch گفت: «بینایی راه اصلی حل مسئله آخرین میلیمتر نیست. بینایی به شما میگوید شیء تقریباً کجاست و در چه وضعیتی قرار دارد؛ اما گرفتن واقعی شیء و جستوجو برای یافتن آن از طریق نیروها انجام میشود.»
Eka مجبور شد دستی رباتیکِ منحصربهفرد طراحی کند که از گریپرهای سنتی انعطافپذیرتر بود و حسگرهای نیروی بیشتری داشت؛ این دست به تماس واکنش نشان میدهد و به همین دلیل تمشک را له نمیکند. بنیانگذاران شرکت به دلایل روشنِ رقابتی درباره چگونگی دستیابی به این قابلیت توضیح چندانی نمیدهند، اما کار به استفاده از یک شبیهساز فیزیکی برای مدلسازی نیروهای گوناگونی برمیگردد که ربات هنگام تلاش برای گرفتن چیزی با آنها روبهرو میشود. سپس از این شبیهسازی برای ساخت محیط یادگیری تقویتی استفاده میشود که میتوان آن را در مقیاس بزرگ اجرا کرد. آنها میگویند میتوانند در عرض چند دقیقه، هزاران ساعت تجربه ربات تولید کنند.
Hauser گفت: «Eka بهجای محدود ماندن به دادههایی که مثلاً از نمایشهای انسانی جمعآوری میشود، با کمک یادگیری تقویتی رویکردی را پیش میبرد که در آن ربات میتواند از هر نوع نمایشی که به آن ارائه شده فراتر برود. نکته واقعاً هیجانانگیز این است که آنها مجبور نیستند به دادههایی که برای آموزش در اختیارشان گذاشته میشود محدود بمانند.»
Agrawal و Haarnoja که نخستین بار در دوره تحصیلات تکمیلی در دانشگاه کالیفرنیا، برکلی، با هم آشنا شدند، از پژوهشگران برجسته حوزه یادگیری تقویتی برای کنترل رباتها هستند. شرطبندی اصلی Eka این بود که میتوان این روش را بهکمک شبیهسازی در مقیاس بزرگ اجرا کرد، نه اینکه به ویدئوهایی متکی بود که کارگران پیمانی یا اپراتورهای ربات هنگام انجام وظایف در ساعتهای طولانی ضبط میکنند. شبیهسازی برای دستیابی به مهارت قابلاعتماد ربات در دستکاری اشیا نقشی کلیدی داشت؛ قابلیتی که در گذشته، برای وظایفی که به تعامل با اشیا نیاز دارند ــ نه اجتناب از آنها ــ دشوارتر به دست میآمد.
Agrawal میگوید: «Eka در حال پر کردن شکاف میان تعمیمپذیری و عملکرد است؛ شکافی که گریبانگیر بخش بزرگی از رباتیک مدرن است.»
در حال حاضر، تعمیمپذیرترین مدلهای هوش مصنوعی فیزیکی ــ آنهایی که میتوانند وظایف گوناگونی را امتحان کنند ــ در انجام آنها چندان خوب نیستند. اما مدلهای هوش مصنوعیای که برای عملکرد بسیار خوب در یک وظیفه واحد آموزش میبینند، شاید نتوانند توجیه اقتصادی لازم را برای یک شرکت فراهم کنند. وعده هوش مصنوعی مولد این است که رباتها بتوانند چندین وظیفه، حتی وظایف تازه، را بهسرعت یاد بگیرند.
رویکردهای فعلی در ساخت رباتهایی موفقاند که نسبت به گذشته هوشمندی عمومی بیشتری دارند: Astra، جدیدترین مدل زبانی بزرگ ChatGPT، میتواند در محیطی ناآشنا یک ربات را به کار بگیرد و با آن وظایفی را انجام دهد؛ اما این کار را آهسته و با هزینهای بالا انجام میدهد. وعده مدلی مانند مدل Eka این است که کارهای فیزیکی را انجام دهد، در حالی که مدلی عمومیتر درباره چگونگی حل مسئله تصمیم میگیرد. برای مثال، Astra ممکن است بداند بشقابها پس از بیرون آمدن از ماشین ظرفشویی در کابینت چیده میشوند، اما مدل Eka میتواند ظرفی را بدون شکستن بردارد.
Haarnoja، همبنیانگذار Eka، میگوید: «بیشتر فعالان این حوزه روی برنامهریزی تمرکز کردهاند؛ بنابراین رویکردشان از بالا به پایین است: هوش سطح بالا را بهسمت دنیای فیزیکی سوق میدهند. اما ما از پایین به بالا به مسئله نگاه میکنیم.»
با این حال، Eka هنوز باید تواناییهایش را در محیطهای واقعی ثابت کند. این شرکت در حال اجرای آزمایشی محرمانه با چند مشتری صنعتی است که در زمینه برداشتن و جابهجایی قطعات و کار با سیم فعالیت میکنند؛ اما فاصله آزمایشگاه تا خط تولید تقریباً بهاندازه فاصله شبیهسازی تا دنیای واقعی است.
Hauser گفت: «یکی از چالشهای بزرگ زمانی خواهد بود که آنها با یکپارچهسازها در خطوط مونتاژ واقعی کار کنند و ربات لازم باشد یک سال تمام، بدون خرابی کار کند.» او افزود پرسش بیپاسخ دیگر این است که «این روشها تا چه اندازه برای وظایف مختلف تعمیمپذیرند؟ چیزی که من دیدهام برداشتن و جابهجایی قطعات است، اما بسیاری از وظایف صنعتیِ ارزشآفرین چیزی بیش از این را شامل میشوند.»
Agrawal همچنین بر امکان بهکارگیری این فناوری تمرکز دارد. او میگوید سختافزار گریپر Eka که قیمتش کمتر از ۱٬۰۰۰ دلار است، در حال حاضر برای ۵ میلیون چرخه کاری رتبهبندی شده؛ اما هدف نهایی رسیدن به آستانه ۲۰ میلیون چرخهای است که بازوهای صنعتی استاندارد دارند.
Agrawal گفت: «آنچه میسازیم، مهندسیِ طراحی گردشکارهای کامل است؛ اما از رویکردی بسیار عملگرایانه شروع میکنیم و میگوییم در دو حوزه، یعنی برداشتن، مرتبکردن و گذاشتن قطعات و کار با سیم، به نتایج درخشانی برسیم. وقتی در این دو حوزه به نتایج درخشانی برسیم، در رویکردی که در حال توسعه آن هستیم، هیچ محدودیتی برای کارهایی که میتوانیم انجام دهیم وجود نخواهد داشت.»
اخبار مرتبط از TechCrunch AI

چه کسی میتواند جایگزین جنسن هوانگ شود؟ فهرستی کاملاً غیرعلمی از جانشینان احتمالی
انویدیا برنامهای برای جانشینی مدیرعامل ندارد و مدیرعاملش هم به دردسر افتاده است؛ بنابراین، فهرستی کوتاه از گزینهها تهیه کردهایم.

سهام انویدیا در پی گزارشها درباره تدارک هیئتمدیره برای برکناری جنسن هوانگ، مدیرعامل شرکت، افت کرد.
هیئتمدیره Nvidia ممکن است از شامگاه چهارشنبه درباره برکناری بنیانگذار این شرکت و مدیرعاملی که ۳۳ سال در این سمت بوده است، تصمیم بگیرد.

خط زمانیِ رسواییِ فزایندهٔ جنسن هوانگ
این ماجرا میتواند برای امنیت ملی پیامدهایی داشته باشد؛ آن هم در شرایطی که آمریکا و چین برای توسعه پیشرفتهترین زیرساخت هوش مصنوعی با یکدیگر رقابت میکنند.
