پیشرفتهای هوش مصنوعی در رباتیک به این زودیها زندگی شما را تغییر نمیدهد
این مطلب حاصل همکاری MIT Technology Review و Aventine است؛ بنیاد پژوهشی غیرانتفاعیای که محتواهایی درباره تأثیر فناوری و علم بر شیوه زندگی ما تولید و پشتیبانی میکند. رباتی انساننما، سفیدرنگ با سر و بالاتنهای سیاه، این روزها در فیدهای ویدیویی دیده میشود. شاید رقصیدنش را دیده باشید یا…
این مطلب حاصل همکاری MIT Technology Review و Aventine است؛ بنیاد پژوهشی غیرانتفاعیای که محتواهایی درباره تأثیر فناوری و علم بر شیوه زندگی ما تولید و پشتیبانی میکند.
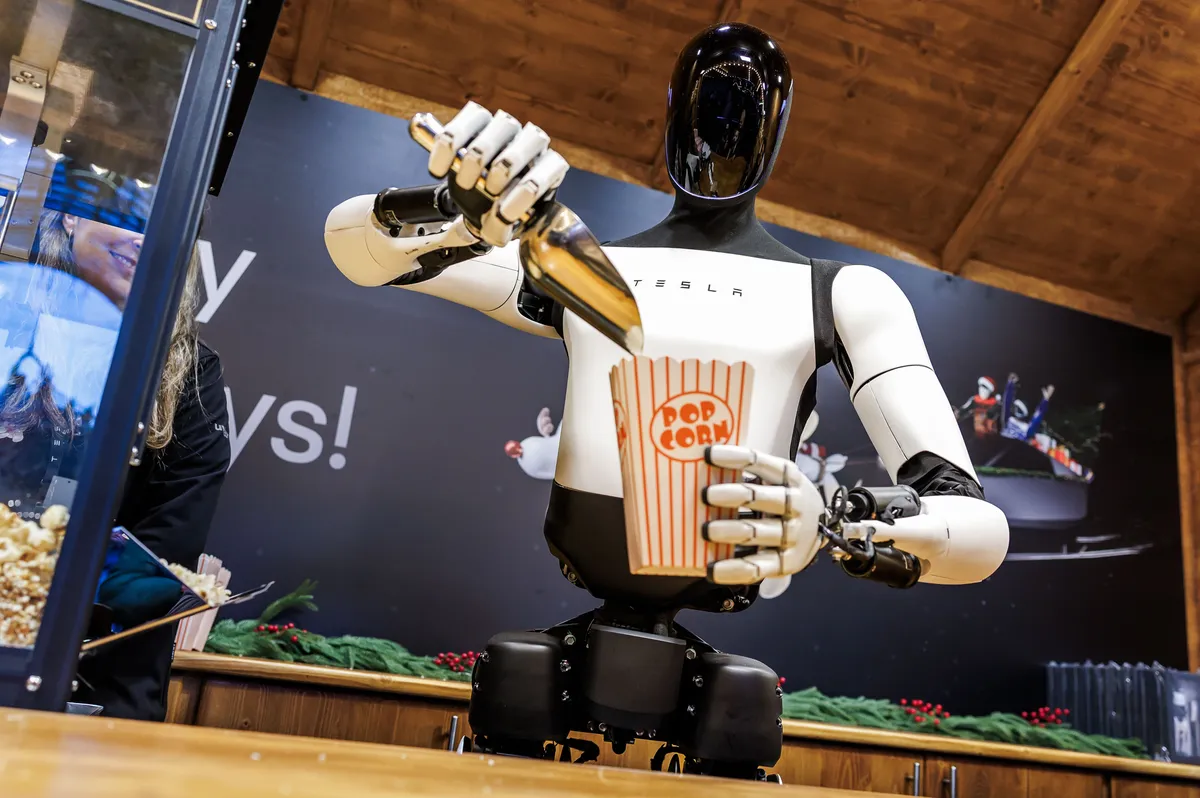
رباتی انساننما، سفید با سر و بالاتنهای سیاه، مدام در ویدئوها ظاهر میشود. شاید دیده باشید که میرقصد، پاپکورن تعارف میکند، زباله را در سطل میاندازد، جاروبرقی میکشد یا دکمه مایکروویو را فشار میدهد. شاید هم دیده باشید که هنگام پخش بطریهای آب به پشت میافتد یا در اتو کردن یک پیراهن به زحمت میافتد.
این ربات همان Optimus تسلا است؛ رباتی انساننما و مجهز به هوش مصنوعی که ایلان ماسک، مدیرعامل شرکت، معتقد است «نهفقط بزرگترین محصول تسلا در تمام دوران، بلکه احتمالاً بزرگترین محصول تاریخ» خواهد بود. قرار است این ربات ابتدا در کارخانهها و بعدتر در خانههای ما به کار گرفته شود. ماسک در ماه ژوئیه به سهامداران گفت که این ربات در نهایت «مهارتی در حد انسان و سپس فراتر از آن» پیدا میکند. بهگفته ماسک، رباتهای Optimus میتوانند تقریباً تمام کارهای انسانی، از جابهجایی ورقهای فلزی گرفته تا تا کردن لباسها، را با هزینهای کمتر از ۲۰ هزار دلار برای هر ربات خودکار کنند. او در نشست سالانه مجمع جهانی اقتصاد در ژانویه، در داووس سوئیس، پیشبینی کرد که این رباتها تا پایان سال ۲۰۲۷ به بازار عرضه شوند.
ماسک تنها کسی نیست که با چنین شور و حرارتی از این رباتها سخن میگوید. مارک اندریسن، همبنیانگذار و شریک عمومی شرکت سرمایهگذاری خطرپذیر سیلیکونولی Andreessen Horowitz، گفته است که رباتیک میتواند به «بزرگترین صنعت تاریخ سیاره زمین» تبدیل شود. جنسن هوانگ، مدیرعامل Nvidia، هم در ژانویه گفت که رباتهای انساننما امسال به تواناییهایی همسطح انسان دست پیدا میکنند. بهگزارش Morgan Stanley، شمار رباتهایی که «شبیه انسان هستند و مانند انسان رفتار میکنند» احتمالاً تا سال ۲۰۵۰ به نزدیک یک میلیارد میرسد و بازاری به ارزش بیش از ۵ تریلیون دلار ایجاد میکند.

چنین اظهارنظرهایی تا حد زیادی از این ایده سرچشمه میگیرند که همان پیشرفتهای هوش مصنوعی که ابزارهایی مانند ChatGPT از OpenAI و Claude از Anthropic را پدید آوردهاند، نسل جدیدی از رباتها را قادر میسازند حرکات انسان را همانطور تقلید کنند که چتباتها زبان انسان را تقلید میکنند. اما بسیاری از پژوهشگران رباتیک تردید دارند و میگویند این فرضها دشواریهای بهکارگیری هوشی مبتنی بر زبان و تصویر برای تسلط بر تنوع بیپایان دنیای فیزیکی را نادیده میگیرند. یان لوکان، که اغلب از او بهعنوان یکی از پدرخواندههای هوش مصنوعی یاد میشود، در رویداد دیگری در حاشیه نشست داووس در ژانویه گفت: «هیچیک از این شرکتها [که ربات انساننما میسازند] ــ مطلقاً هیچکدامشان ــ نمیدانند چطور رباتهایی بسازند که آنقدر باهوش باشند که به کار بیایند.»
پژوهشگران همچنین یادآوری میکنند که یکی دانستن رباتهای انساننمایی که برای شبیه بودن به انسان ساخته شدهاند با ماشینهای موسوم به همهمنظوره که قادر به یادگیری و انجام چندین کار هستند، گمراهکننده است. جاناتان هرست، همبنیانگذار و مدیر ارشد رباتیک Agility Robotics و استاد رباتیک دانشگاه ایالتی اورگن، توضیح میدهد: «ساخت رباتی که شبیه انسان باشد بسیار آسان است. اما ساخت ماشینی که از نظر حرکت یا رفتار پویا و فیزیکی شبیه انسان باشد، بهمراتب دشوارتر است.»
این اختلافنظرها ــ درباره اینکه آیا رباتهای انساننمای همهکاره همین نزدیکیاند یا هنوز فاصله زیادی با آنها داریم، و اینکه آیا شکلهای کنونی هوش مصنوعی برای تکمیل ساخت آنها کافی است یا نه ــ در آزمایشگاههای رباتیک سراسر کشور جریان دارد؛ جایی که هیاهو بر سر زمانبندیها، پیشرفتهای دشوار اما معنادار را زیر سایه برده است.
حدود یک دهه پیش، مجموعهای از دستاوردهای مهم به انقلاب هوش مصنوعی مولد انجامید و امکان هوش مصنوعی را که مدتها فقط در خیالپردازیها وجود داشت، به واقعیت تبدیل کرد. متخصصان رباتیک ــ هرچند درباره زمان دقیق وقوع آن اتفاقنظر ندارند ــ معتقدند انقلابی به همان اندازه دگرگونکننده در رباتیک نیز ممکن است؛ انقلابی که به ماشینها شهود فیزیکی و حرکتی روان میبخشد، تواناییهایی که مدتها دستنیافتنی بودهاند. همزمان با پیشروی تدریجی رباتیک، این پرسش مطرح است که آیا همان روشها و ابزارهایی که پیشرفتهای هوش مصنوعی را ممکن کردند برای رسیدن به این هدف کافیاند یا به مسیری کاملاً تازه نیاز است.
پیوند رباتها با هوش مصنوعی پیشرفته
برای دیدن یکی از هوشمندترین مغزهای رباتیِ در حال کار، بد نیست ببینیم Google DeepMind با دستگاهی به نام ALOHA 2 چه میکند؛ نام این دستگاه کوتاهشده عبارت «سامانه سختافزاری متنباز و کمهزینه برای کنترل از راه دور دودستی» است.
مدتهاست متخصصان رباتیک بر سر اینکه آیا رباتهای همهمنظوره به شکل انسان نیاز دارند یا نه اختلافنظر دارند. طرفداران این ایده میگویند چنین شکلی به رباتها کمک میکند خود را با دنیای موجود وفق دهند و مخالفان معتقدند این کار ارزش دردسرش را ندارد. ALOHA 2 نماینده دیدگاه دوم است. ظاهر چندان چشمگیری ندارد و فقط از دو بازو، چند گریپر و دو دوربین تشکیل شده است. اما این دستگاه، با وجود سادگی ظاهری، ابزار کارآمدی برای پژوهشگران Google DeepMind است؛ آنها در آزمایشگاههای مختلف از آن برای آزمایش پیشرفتهترین سامانه هوش مصنوعی رباتیک خود، Gemini Robotics، استفاده میکنند.
وقتی Gemini Robotics آن را کنترل میکند، ALOHA 2 به معنای واقعی کلمه به رباتی همهمنظوره تبدیل میشود؛ یعنی میتواند بر اساس نمونههایی که با آنها آموزش دیده است، کارهای گوناگونی انجام دهد. اگر از آن بخواهید یک ظرف غذای قابلحمل را آماده کند، همانطور که در ویدئوی این کار دیده میشود، میتواند با دو گریپر انبری، تکهای نان سفید را با ظرافت داخل یک کیسه زیپدار Ziploc بگذارد و آن را ببندد؛ سپس مقداری انگور را در ظرف Tupperware قرار دهد و درِ آن را محکم کند؛ و بعد با دقت این وسایل را داخل ظرف غذا بگذارد و زیپ آن را ببندد.
غذای چندان خوبی نیست، اما اینکه ربات بتواند آن را آماده کند، پیشرفتی عینی در مقایسه با تواناییهای حتی سه سال پیش به شمار میرود.
این پیشرفت تا حد زیادی حاصل هوش مصنوعی و تأثیر آن بر چیزی است که «سیاستهای ربات» نامیده میشوند؛ این سیاستها تعیین میکنند ربات همهمنظوره چگونه محیط اطرافش را ارزیابی و درک کند، برای حرکت در آن برنامهریزی کند و سپس وظیفهاش را درست انجام دهد.


ربات ALOHA 2 چیزی بیش از دو بازوی مکانیکی روی یک میز نیست، اما بستری آزمایشی برای مدلهای پیشرفته هوش مصنوعی در رباتیک است. این انیمیشنها بر اساس کنترل از راه دور بازوهای ربات بهدست انسان ساخته شدهاند؛ دادههایی که برای آموزش مدلهای Google DeepMind استفاده میشوند. (ویدئو: Google DeepMind / Stanford University / Hoku Labs)
در گذشته، این سیاستها بر پایه قواعدی بودند که مهندسان تدوین و بهصورت کد در نرمافزار ربات وارد میکردند؛ هزاران خط کد که حرکت ربات را در هر یک از صدها وظیفه، میلیمتر به میلیمتر تعیین میکرد. چند سالی است که ــ و این تغییر تا حد زیادی سرچشمه خوشبینی درباره رباتهای همهمنظوره است ــ کنترل سیاستهای ربات به سامانههای پیشرفته هوش مصنوعی واگذار میشود، بهجای آنکه در نرمافزار ربات کدنویسی شود. این روند ابتدا با VLMها یا مدلهای بیناییـزبان آغاز شد. این مدلها شبیه مدلهای زبانی بزرگاند، اما علاوه بر واژهها با تصویر هم آموزش میبینند. تصویری از ریختن قهوه را به یک VLM نشان دهید و از آن بخواهید ابزاری برای پاککردن لکه پیدا کند؛ مدل میتواند پارچهای را که در نزدیکی است تشخیص دهد. چنین درک فوریای از زمینه، چند سال پیش و در دورانی که سیاستهای ربات بهصورت دستی کدنویسی میشدند، وجود نداشت.
پس از آن، مدلهای بیناییـزبانـکنش پدید آمدند که به رباتها امکان میدهند محیط خود را ارزیابی کنند و در آن دست به عمل بزنند. این مدلها با افزودن مؤلفهای دیگر، یعنی فرمانهای حرکتی، چنین کاری را انجام میدهند. مدلهای VLA با مجموعهای از تصاویر یا ویدئوهای مرتبط با انجام یک وظیفه مشخص، همراه با دادههایی درباره نحوه حرکت بازوی ربات برای انجام آن، آموزش میبینند. این دادههای حرکتی معمولاً از راه کنترل از راه دور گردآوری میشوند؛ در این روش، انسان با استفاده از کنترلر ربات را هدایت میکند تا کاری را انجام دهد. این نوع آموزش به هوش مصنوعی امکان میدهد یاد بگیرد که هنگام انجام یک وظیفه مشخص، چگونه فرمان حرکت و کارکرد ربات را صادر کند. رباتی مجهز به VLA را مقابل میز قرار دهید و به آن بگویید «لپتاپ را ببند» یا «سیم هدفون را جمع کن»؛ ربات صحنه را بررسی میکند، شیء مربوط را تشخیص میدهد، برای اجرای درخواست برنامهریزی میکند و سپس بازوهایش را به حرکت درمیآورد ــ دستکم اگر قبلاً انجام آن کار را دیده باشد.
مدل Gemini Robotics یک VLA است که با ساعتهای زیادی از نمایشهای انسانی و طیف گستردهای از کنشهای گوناگون آموزش دیده است. در نتیجه، میتواند کارهای نسبتاً پیچیدهای مانند برداشتن نخودفرنگی با انبر آشپزخانه، اوریگامی یا آمادهکردن یک غذای ساده را انجام دهد. این توانایی چشمگیر است، اما محدودیتی آشکار دارد: فعلاً اگر از رباتی که یک VLA کنترلش میکند خواسته شود کاری خارج از مجموعه آموزشیاش انجام دهد، احتمال شکست آن بسیار زیاد است.
ادوارد جانز، استاد رباتیک در Imperial College London، میگوید: «اگر به فضای همه کارها فکر کنیم، یک سیاست واقعاً همهمنظوره باید بتواند هر کاری را در آن طیف انجام دهد.» بااینحال، مدل Gemini Robotics در حال حاضر فقط میتواند «چند کار را اینجا و چند کار را آنجا» انجام دهد.
جستوجو برای رسیدن به همهمنظورگی واقعی
پس چگونه میتوان کاری کرد که رباتها بتوانند کارهای بیشتری انجام دهند؟ پاسخ معمول احتمالاً غافلگیرکننده نیست: آموزش آنها با دادههای بیشتر.
منطق این است که دادههای بیشتر به معنی نمونههای بیشتر است و نمونههای بیشتر به همهمنظورگی بیشتر میانجامد. برای مثال، Pannag Sanketi، مدیر فنی سابق بخش رباتیک Google DeepMind که اکنون روی پروژه هوش مصنوعی رباتیک خودش کار میکند، میگوید این شرکت میخواهد «تا جای ممکن داده گردآوری کند». اما این دادهها را از کجا باید آورد؟ مدلهای زبانی بزرگ از دریایی از متون موجود برای آموزش بهره بردند. اما مخزن مشابهی از نمایشهای فیزیکی باکیفیت برای آموزش رباتها وجود ندارد. پژوهشگران چند راه برای جبران این کمبود دارند، اما همه آنها ایرادهایی دارند. یک راه، استخدام شمار زیادی از افراد برای تولید و گردآوری دادههای کنترل از راه دور است؛ روشی پرهزینه و زمانبر. راه دیگر، آموزش VLAها با ویدئوهایی از فعالیتهای انسان است که کیفیت دادههای حاصل از آن پایین است. راه سوم، بهکارگیری رباتها در دنیای واقعی و استفاده از دادههای بهدستآمده برای بهبود بیشتر مدلهای هوش مصنوعی است؛ اما رباتها خارج از آزمایشگاه ایمن و قابلاعتماد نیستند. از نظر Sanketi، محتملترین مسیر پیش رو، رویکردی «چندوجهی» است که از دادههای گردآوریشده از همه این منابع استفاده کند.
اما این باور که دادههای آموزشی بهتنهایی پاسخ مسئلهاند، بههیچوجه همگانی نیست. هرست از Agility این دیدگاه را «فرضی اساساً نادرست» توصیف میکند.
مسئله این است که کارهای دنیای واقعی خیلی زود بهشدت پیچیده میشوند. فرض کنید میخواهید قهوه درست کنید؛ متغیرهای بیشماری وجود دارند: هیچ دو آشپزخانهای یکسان نیستند؛ دستگاههای قهوهساز به شکلهای مختلف کار میکنند؛ برای گرفتن هر فنجان به نوع متفاوتی از گرفتن نیاز است؛ و باید با پودر قهوه، آب داغ و شیر به شیوههای متفاوتی برخورد کرد. حتی این کار ساده هم مستلزم درک فهرستی از امکانات است که پیوسته تغییر میکند. هرست میگوید دستیابی به همهمنظورگی با استفاده از VLAها به «پوشش کامل دادهایِ همه کارهایی نیاز دارد که [یک ربات] ممکن است در آینده انجام دهد». به بیان دیگر، به مخزنی تقریباً بینهایت از دادههای آموزشی نیاز است.
لوکان کل این رویکرد را رد میکند. او در داووس گفت: «رویکردهای [هوش مصنوعی] که در حوزه زبان موفق بودهاند، برای دادههای پُربعد، پیوسته و پرنویز کار نمیکنند»؛ دادههایی که در رباتیک فراواناند. «باید از چیز دیگری استفاده کرد.»
مهمترین گزینه برای آن «چیز دیگر»، مدل موسوم به مدل جهان است؛ نوعی هوش مصنوعی که کمتر با متن و بیشتر با ترکیبی از ویدئو، اسکنهای سهبعدی و دادههای حسگر آموزش میبیند و برای پیشبینی پیامدهای کنشها در دنیای واقعی طراحی شده است. هدف، ساخت مدلهایی است که بازنمایی درونیِ دقیقی از واقعیت داشته باشند؛ بازنماییای که بتواند نحوه کارکرد واقعی جهان فیزیکی را ثبت کند: حرکت، برخورد، سقوط و تغییر شکل اشیا. اگر متخصصان رباتیک بتوانند ماشینها را در شبیهسازیهایی آموزش دهند که به اندازه کافی با فیزیک دنیای واقعی مطابقت دارند، روند توسعه سریعتر، ارزانتر و ایمنتر میشود و نیاز به آزمایش در دنیای واقعی کاهش مییابد. مهمتر از آن، رباتهای مجهز به مدل جهان میتوانند بهجای واکنش صرف، درباره محیط اطرافشان استدلال کنند و پیش از انجام یک کار، پیامدهای آن را پیشبینی کنند.
شرکتهایی مانند Nvidia و Google روی این فناوری کار میکنند و سرمایهگذاران پول زیادی به استارتاپهای مطرح تزریق میکنند. World Labs، که Fei-Fei Li، پژوهشگر هوش مصنوعی دانشگاه Stanford، از همبنیانگذاران آن است، در فوریه یک میلیارد دلار سرمایه جذب کرد و در پایان سپتامبر، AMD آن را به قیمت ۸٫۲ میلیارد دلار خرید. AMI Labs که لوکان، دانشمند ارشد پیشین هوش مصنوعی در Meta، از همبنیانگذاران آن است، در ماه مارس نیز یک میلیارد دلار سرمایه جذب کرد. بااینحال، این شرکتها هم اذعان دارند که کار هنوز در مراحل ابتدایی است. لی در اواخر سال گذشته این حوزه را «نوپا» توصیف کرد و افزود که «رویکردهای بنیادین هنوز در حال شکلگیریاند». او در مطلبی در Substack در ماه ژوئن، از چالشهای دشوار این حوزه نوشت. فعلاً مدلهای جهان حوزهای امیدبخش برای پژوهشاند، نه راهکاری فوری برای ساخت رباتهای همهمنظوره؛ اما کمکم نشانههایی از تواناییهای بالقوه آنها دیده میشود.
یکی از این نشانهها در آوریل گذشته، در جهشی کوچک اما بالقوه مهم در آزمایشگاهی رباتیک در سانفرانسیسکو پدیدار شد.
یک دستاورد مهم؟
در قلب محله میشن سانفرانسیسکو، استارتاپ Physical Intelligence ــ که ترجیح میدهد PI (به نشانه π) خوانده شود ــ بر ساخت مغزی فراگیر متمرکز است که از نظر نظری بتواند هر رباتی را به رباتی همهمنظوره تبدیل کند. این شرکت، با استفاده از رویکردی جامع برای آموزش مدلهای هوش مصنوعی رباتیک، اخیراً نشانهای از تواناییهای احتمالی مغز رباتی مجهز به مدل جهان مشاهده کرده است.
PI در سال ۲۰۲۴ جزئیات نخستین سامانه رباتیک همهمنظوره خود را با نام π0 منتشر کرد؛ VLAای که بهگفته این شرکت، «توانمندترین و چابکترین سیاست رباتیک همهمنظوره تا آن زمان» بود. این مدل در ابتدا با مجموعهای اختصاصی شامل ۱۰ هزار ساعت نمایش انسانی آموزش دید که از طریق کنترل از راه دور گردآوری شده بود؛ افزون بر آن، چند مجموعهداده متنباز رباتیک نیز به کار رفت. نسخهای که در بهار ۲۰۲۵ عرضه شد، یعنی π0.5، با مجموعهدادههای متنوعتری، از جمله تصاویر برچسبگذاریشده وب، آموزش دید و انعطافپذیری بیشتری پیدا کرد. در بهروزرسانی پاییز ۲۰۲۵، یعنی π0.6، یادگیری تقویتی نیز به مدل افزوده شد.
هر بهروزرسانی به بهبودهای مهمی در عملکرد مدل انجامید و تواناییهای آن را از تا کردن آهسته لباسها تا مرتب کردن وسایل در محیطهای جدید و انجام کارهایی مانند تا کردن جعبهها با نرخ موفقیت بیشتر گسترش داد. سپس، در آوریل ۲۰۲۶، π0.7 ظاهراً PI را به قلمرو تازهای رساند. این نسخه از مدل جهانی کمتوانتری استفاده میکند که تصاویر مراحل لازم برای انجام یک کار را تولید میکند. همزمان با انجام کار، این مدل «سبکوزن» نماهایی از کاری را که باید در مرحله بعد انجام شود به ربات نشان میدهد.


این شرکت مدعی است که مدلش نخستین نشانههای تعمیم ترکیبی را بروز میدهد؛ اصطلاحی برای توانایی سامانههای هوش مصنوعی در انجام مهارتهایی که پیشتر با آنها روبهرو نشدهاند، از طریق ترکیب دوباره مهارتهایی که در دادههای آموزشی آموختهاند. در یکی از آزمونها، از مدل خواسته شد «یک سیبزمینی شیرین را داخل سرخکن بدون روغن بگذارد»؛ کاری که پیشتر با آن روبهرو نشده بود. در ویدئوی نمایشی، ماشین کمی دستوپا میزند و چند بار تلاش ناموفق میکند، اما سرانجام عملکردی قابلقبول از خود نشان میدهد؛ هرچند کار را کامل نمیکند.
سرگئی لوین، استاد دانشگاه کالیفرنیا، برکلی و همبنیانگذار PI، از این توانایی بالقوه هیجانزده است: «این در واقع نخستین باری است که چنین تعمیم ترکیبیای را به شکلی قانعکننده دیدهایم؛ یعنی میتوانیم از مدل بخواهیم کارهایی را انجام دهد که مشخصاً برایشان داده گردآوری نکردهایم و آموزش ندادهایم، و مدل واقعاً تلاش قابلقبولی میکند.»
این موفقیت باعث شد گروه از خود بپرسد مدل چطور توانسته چنین کاری انجام دهد. پس از بررسی، بخشهایی از دادههای مرتبط و برچسبگذاریشده کنترل از راه دور را در میان دادههای آموزشی یافتند؛ از جمله دو نمونه که در آنها یک کنترلکننده انسانی از ربات برای هل دادن سبد سرخکن بدون روغن به داخل دستگاه استفاده میکرد. شاید همین تکهدادهها برای آن کافی بوده باشند که π0.7 بتواند سیبزمینی شیرینی را تقریباً در سرخکن بدون روغن بپزد.
فعلاً روشن نیست تواناییهای π0.7 در تعمیمدادن تا چه اندازه چشمگیرند. بااینحال، با توجه به اینکه این مدل فقط گذرا با سرخکنهای بدون روغن روبهرو شده بود، تواناییهای آن تصویری از دستاوردهای کنونی پژوهشهای پیشرفته در حوزه رباتیک به دست میدهد.
«موفقیت ۷۰درصدی یعنی کار نمیکند»
شاید میان قدمهای محتاطانه و کودکانه رباتها در آزمایشگاه ــ «ببینید! سیبزمینی شیرین را داخل سرخکن بدون روغن گذاشت!» ــ و چالاکی خیرهکننده و زندهنمایی که در بسیاری از نمایشها و ویدئوها میبینیم، تفاوتی احساس کنید؛ در آن ویدئوها رباتها از رقصیدن روی صحنه گرفته تا سرو کردن مؤدبانه نوشیدنی را انجام میدهند. این نمایشها اغلب نکته مهمی را بهروشنی نشان نمیدهند: در بسیاری از موارد، انسانها ربات را کنترل میکنند یا حرکاتش را با دقت از پیش برنامهریزی کردهاند. (برای نمونه، رباتی که در مارس ۲۰۲۵ کنار جنسن هوانگ، مدیرعامل Nvidia، روی صحنه ظاهر شد و ظاهراً به دستورهای او پاسخ میداد و دنبالش میرفت، از راه دور کنترل میشد؛ سازندگانش از فردی که پشت صحنه آن را هدایت میکرد با عنوان «عروسکگردان» یاد کرده بودند.)
فعلاً برنامهریزی حرکتی کاملاً خودکار، بهگونهای که ربات بداند باید به کجا برود ــ بهویژه در محیطهای تازه و آشفتهای مانند کارگاه ساختمانی یا خانهای ناآشنا ــ همچنان چالشی است که تا حد زیادی حلنشده مانده است. چالشی بزرگتر، که البته اغلب با همین موضوع ارتباط دارد، واداشتن رباتها به انجام کارهای گستردهتر و مبهمتری است که چندین وظیفه را شامل میشوند و مستلزم تصمیمگیری درباره چگونگی و ترتیب انجام آنها هستند. تفاوت میان رباتی که میتواند بشقابی را داخل مایکروویو بگذارد و رباتی که با دریافت دستور «شام درست کن» بتواند یخچال را بررسی کند، مواد را خرد کند و اجاق را روشن کند، در همین است. بهترین تلاشهای Google DeepMind برای انجام کاری از این دست ــ که در آن از ربات خواسته شد آشپزخانه را بررسی کند و همه مواد لازم برای ریزوتوی قارچ را در سبدی بگذارد ــ تاکنون به شکست انجامیده است.
دشواری دیگر این است که یک ربات کاربردی باید تقریباً هر بار کار را درست انجام دهد. مارک رایبرت، بنیانگذار Boston Dynamics، میگوید: «در مورد VLAها، وقتی میزان موفقیت نتیجه کار از ۵۰ درصد به ۷۰ درصد میرسد، مردم خیلی هیجانزده میشوند. اما موفقیت ۷۰درصدی یعنی کار نمیکند، مگر نه؟»

چند ربات انساننمایی که در محیطهای واقعی آزمایش میشوند، کارهایی بسیار محدود را در محیطهایی بهشدت کنترلشده انجام میدهند. آنها هنوز با رباتهای همهمنظوره فاصله زیادی دارند. بهگفته شرکت، Agility صدها ربات را در قالب آزمایشهایی در مراکز متعلق به GXO Logistics، Amazon و Schaeffler به کار گرفته است. اما هرست میگوید این رباتها فعلاً کارهای سادهای مانند جابهجایی سطلها و جعبهها را انجام میدهند. او اضافه میکند که حتی برای رسیدن به همین مرحله هم سالها زمان صرف شد تا رباتهایی به اندازه کافی ایمن ساخته شوند که شرکتهای لجستیک به استفاده از آنها فکر کنند. ایلان ماسک در ماه مه ۲۰۲۵ مدعی شد که تا پایان سال، «هزاران» ربات Optimus در کارخانههای تسلا مشغول به کار خواهند بود، اما او در ژانویه امسال گفت که شرکت فقط «تعدادی از رباتهای Tesla Optimus را برای انجام کارهای ساده در کارخانه» به کار گرفته است.
هرچند رباتهای انساننما کمکم راهشان را به کارخانهها باز میکنند، بردن آنها به خانهها دشوارتر هم خواهد بود. اگر بخواهید، همین حالا میتوانید ربات خانگی Neo از شرکت 1X را پیشخرید کنید؛ انتظار میرود این ربات در مقطعی از اواخر امسال آماده تحویل شود. این ربات با قیمت ۲۰ هزار دلار قرار است «کارهای ملالآور و روزمره خانه» ــ از جمعکردن ظرفها و پاسخدادن به در گرفته تا مرتبکردن اتاق نشیمن ــ را بر عهده بگیرد «تا شما بتوانید روی چیزهایی تمرکز کنید که برایتان اهمیت دارند». هدف این است که این ربات با قد یک متر و ۶۸ سانتیمتر، روزی همه این کارها را خودکار انجام دهد، اما فعلاً برای انجام بیشتر کارها به اپراتوری انسانی نیاز دارد که از راه دور آن را کنترل کند. (بله، برای اینکه کسی بتواند از دوربینهای ربات به داخل خانه شما نگاه کند، باید از شما اجازه بگیرد.) وقتی از هرست پرسیدند چقدر طول میکشد تا رباتهای کاملاً خودکار برای کارهای خانگی آماده شوند، پاسخ داد: «اگر مجبور باشم عددی بدهم، میگویم ۱۰ سال طول میکشد تا رباتها واقعاً کارهای مفیدی در خانه مردم انجام دهند.»
وقتی چنین روزی برسد، این رباتها شاید چینی باشند؛ چراکه چین از نظر تولید فاصله زیادی با غرب گرفته است. براساس گزارش شرکت اطلاعات بازار Omdia و شرکت رباتیک چینی Unitree، نزدیک به ۹۰ درصد از حدود ۱۵ هزار ربات انساننمایی که در سال ۲۰۲۵ عرضه شدند، ساخت شرکتهای چینی بودند. یکی از مدلهای تولیدشده در Unitree، که سال گذشته بیش از هر شرکت دیگری ربات انساننما عرضه کرد، کمتر از ۶ هزار دلار قیمت دارد. چنین قیمت مناسبی میتواند رباتها را برای مصرفکنندگان جذابتر کند، هرچند این شرکت انتظار دارد ماشینهایش ابتدا در کاربردهای صنعتی استفاده شوند. (اگر میپرسید چه کسانی همه این رباتهای چینی را میخرند، خبرگزاری AP اخیراً گزارش داده که بیشتر سفارشها از آزمایشگاههای شرکتی و دانشگاهی و شرکتهای دولتی میآیند.)
پیشتر هم چنین وضعی را دیدهایم
رویای ساخت ربات انساننما ریشهای عمیق دارد: لئوناردو داوینچی از سال ۱۴۹۵ طرحهایی برای شوالیهای مکانیکی کشیده بود که با کابل و قرقره کنترل میشد. در طول قرن بیستم، ماشینهایی که از رویاهای علمیـتخیلی برآمده بودند، یکی پس از دیگری ظهور کردند و از میان رفتند.

Elektro، رباتی هفتفوتی با بدنی جعبهمانند و پاهایی فلزی که Westinghouse ساخته بود، در سال ۱۹۳۹ در نمایشگاه جهانی نیویورک ظاهر شد و سیگار میکشید. WABOT-1 که دانشگاه Waseda ژاپن در سال ۱۹۷۳ ساخت، نخستین ربات انساننمای تمامقد و قابلبرنامهریزی بود. ASIMO شرکت Honda که در سال ۲۰۰۰ رونمایی شد، احتمالاً نخستین ماشینی بود که تا حدی تواناییهای خود را به نمایش گذاشت؛ دستکم تا اندازهای میتوانست از پلهها بالا برود، چهرهها را تشخیص دهد و بهطور خودکار در فضاها حرکت کند. اما ساخت این ربات در سال ۲۰۱۸ متوقف شد، زیرا نتوانست قابلیتهایش را فراتر از آنچه در نمایشها انجام میداد به اندازهای گسترش دهد که کاربردی شود.
همه آنها در زمان خود دستاوردهایی چشمگیر و حتی حیرتآور در مهندسی بودند. اما هیچکدام آماده حرکت در دنیای واقعی نبودند. رباتهای امروزی نیز، حتی با وجود قدرت دگرگونکننده هوش مصنوعی پیشرفته، همچنان با همان چالش اساسی روبهرو هستند.
اخبار مرتبط از MIT Technology Review AI
تحول در فرایندهای استخراج فلز
صنعت فلزات پیشتر نیز نقاط عطف دگرگونکنندهای را تجربه کرده است: فرایند بسمر، ذوب فلش، کورههای قوس الکتریکی و ریختهگری مداوم مدرن، همگی دامنهٔ امکانات را تغییر دادند. بااینحال، بیش از یک قرن است که بیشتر فرایندهای استخراج بر فنون و مسیرهایی متکیاند که برای متالورژیستهای نسلهای پیشین آشنا بودند. فرایندها بزرگتر شدهاند و سامانههای کنترل...
شاید مخالفتها با مراکز داده در واقع فقط به برق مربوط باشد
شرکتهای بزرگ فناوری، مناقشه بر سر پیشرفت را جنگی فرهنگی میبینند؛ اما شکاف اصلی بر سر برق است: تأمین آن از شبکه و تولید در محل، هرکدام واکنشهای منفی متفاوتی برمیانگیزند که هیچیک را نمیتوان بهآسانی با روابط عمومی برطرف کرد.
جانشین نانسی پلوسی آماده قانونگذاری برای هوش مصنوعی است
اسکات وینر قانونگذاری در حوزه هوش مصنوعی را به یکی از محورهای اصلی فعالیت سیاسیاش تبدیل کرده است؛ حالا او راهی کنگره میشود.
